Betriebsarten
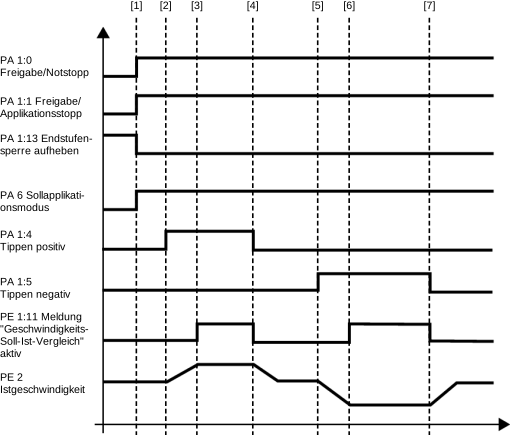
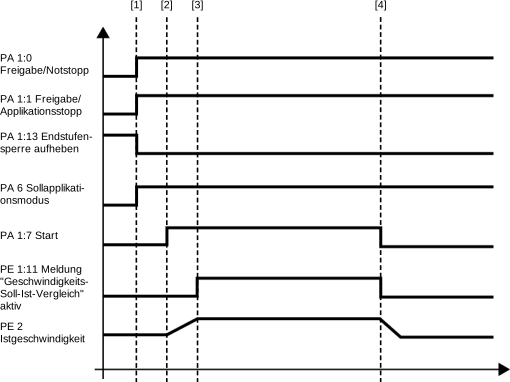
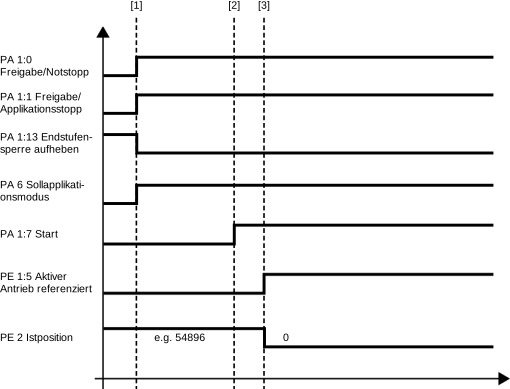
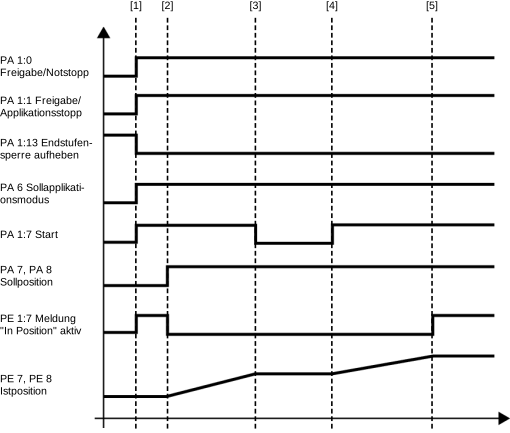
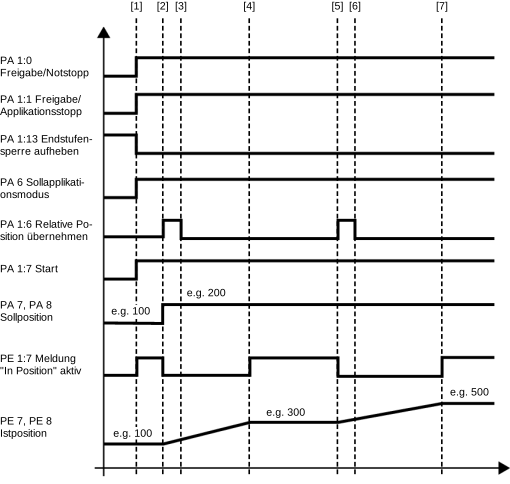
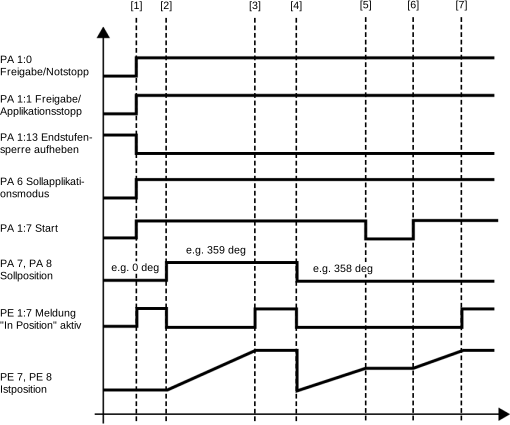
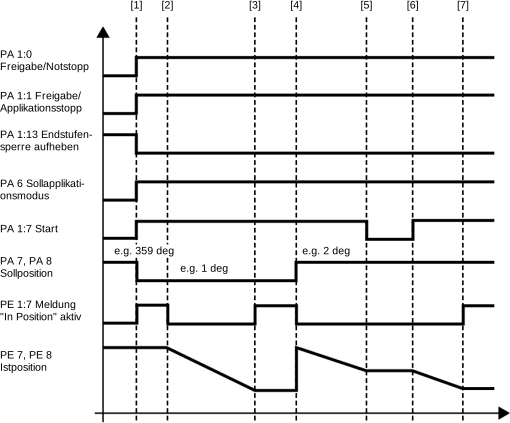
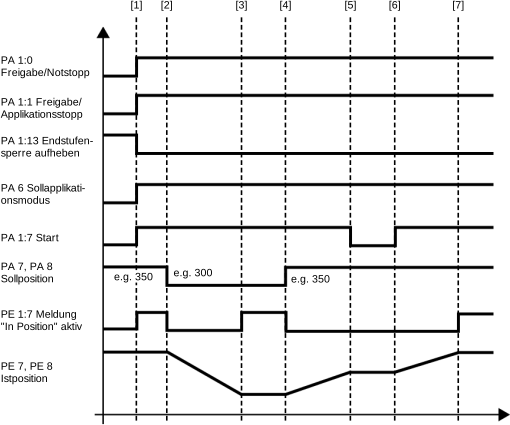
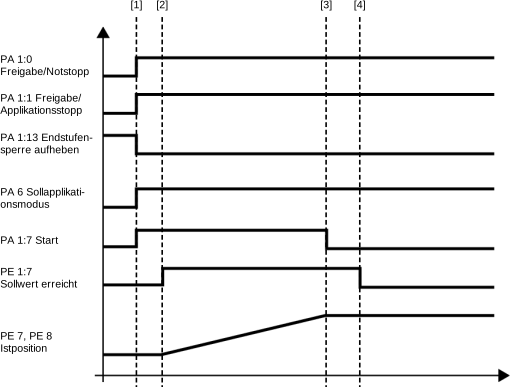
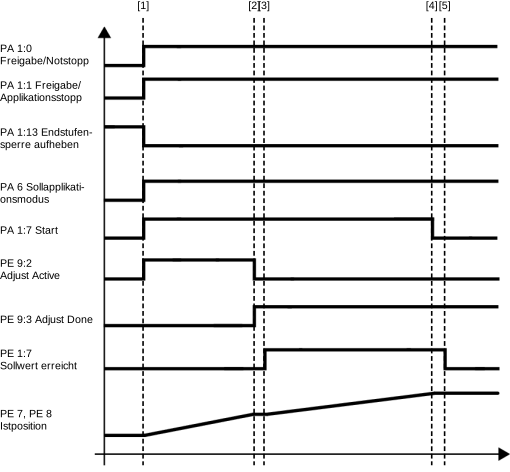
Folgende Tabelle zeigt die im Betrieb des Softwaremoduls verfügbaren Betriebsarten. Die Betriebsart wird über ein Prozessdatenwort des Softwaremoduls festgelegt. Beim Umschalten in eine andere Betriebsart wird der Antrieb gestoppt. Ein fliegendes Umschalten ist nicht möglich. Zur Verdeutlichung der Funktionsweise finden Sie in den folgenden Kapiteln zu jeder Betriebsart ein Taktdiagramm sowie den Prozessablauf mit einer Beschreibung der Signalzustände.
Beachten Sie, dass die Modulo-Betriebsarten nur verwendet werden können, wenn im Konfigurationsmenü Grenzwerte eine Zyklusbegrenzung eingestellt ist.
Für den Betrieb des Funktionsbausteins FCB 12 gelten die in MOVISUITE® durchgeführten Konfigurationen.
Betriebsart | dez | Beschreibung |
|---|---|---|
Default | 0 | Führt zum Anhalten mit der über Feldbus übergebenen Verzögerung. Anschließend wird der Antrieb in den DefaultStop (FCB 02) geschaltet und dabei wird die Bremse geschlossen. |
Tippen | 100 | Tippen - Positionsgeregelt (FCB 10) |
101 | Tippen - Drehzahlgeregelt (FCB 10) | |
Geschwindigkeit | 200 | Geschwindigkeit (FCB 10) |
Referenzieren | HINWEIS: Beim Verwenden von realen Achsen wird die Referenzfahrt auf dem Umrichter in FCB 12 durchgeführt, bei virtuellen Achsen auf dem MOVI-C® CONTROLLER. Für den Betrieb des FCB 12 gilt die eingestellte Konfiguration. HINWEIS: Wenn bei virtuellen Achsen einmal ein variabler Referenzoffset über die Betriebsart 301 vorgegeben wurde, wird bis zum nächsten Neustart des MOVI-C® CONTROLLER der zuletzt übergebene Wert auch bei der Betriebsart 300 als Referenzoffset übernommen. Verwenden Sie daher entweder die Betriebsart 300 oder 301. | |
300 | Referenzieren - Offset konfiguriert | |
301 | Referenzieren - Offset Feldbus | |
Positionieren | 400 | Positionieren - Absolut (FCB 10) |
401 | Positionieren - Relativ (FCB 10) | |
402 | Positionieren - Modulo positiv (FCB 10) | |
403 | Positionieren - Modulo negativ (FCB 10) | |
404 | Positionieren - Modulo kurz (FCB 10) | |
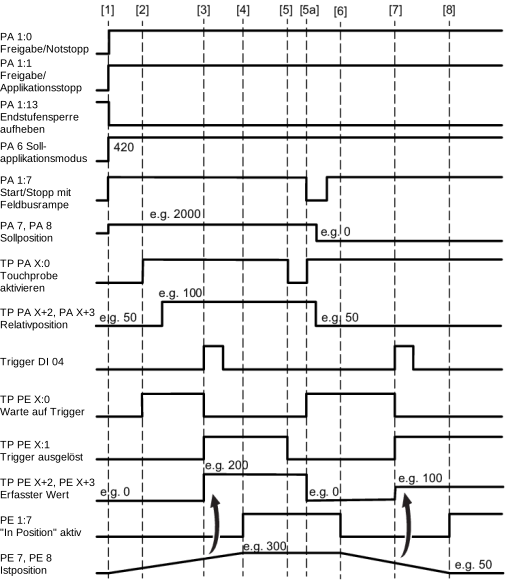
420 | Positionieren absolut - Touchprobe Restweg in Fahrtrichtung (FCB 10) | |
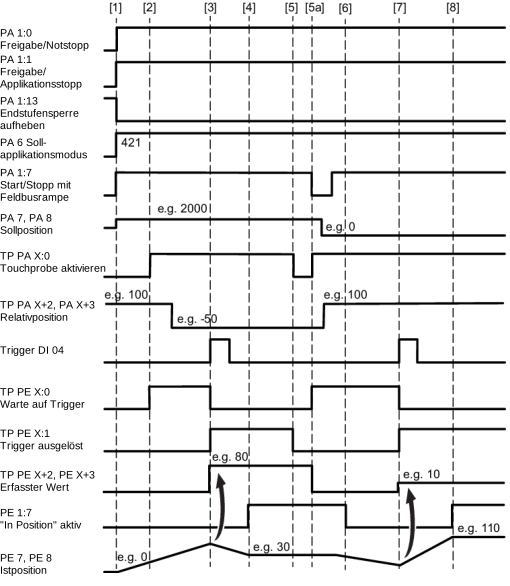
421 | Positionieren absolut - Touchprobe Restweg mit Vorzeichen (FCB 10) | |
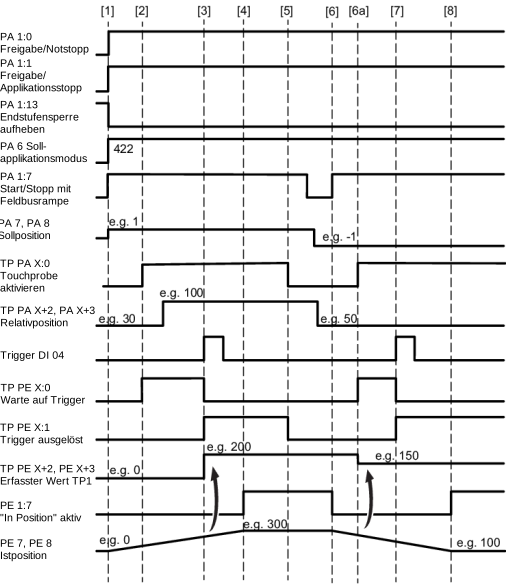
422 | Positionieren endlos - Touchprobe Restweg in Fahrtrichtung (FCB 10) | |
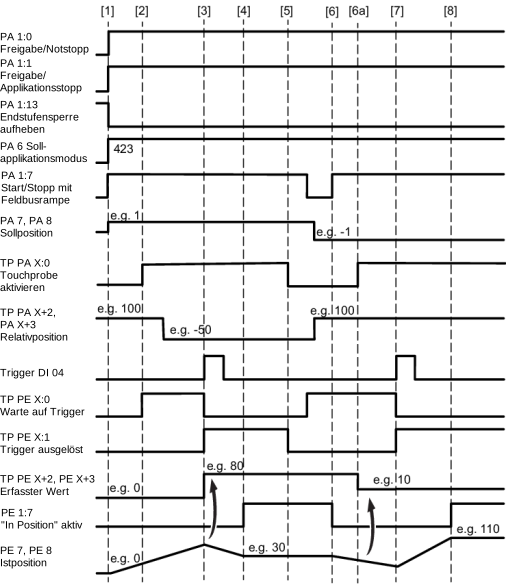
423 | Positionieren endlos - Touchprobe Restweg mit Vorzeichen (FCB 10) | |
Bremsentest | 700 | Bremsentest - Statisch (FCB 21) |
Synchronlauf | 1000 | Synchronlauf (FCB 10) |
1001 | Synchronlauf - Ausrichten absolut (FCB 10) | |
1002 | Synchronlauf - Ausrichten modulo positiv (FCB 10) | |
1003 | Synchronlauf - Ausrichten modulo negativ (FCB 10) | |
1004 | Synchronlauf - Ausrichten modulo kurz (FCB 10) | |
Zur Verdeutlichung der Funktionsweise finden Sie in den folgenden Kapiteln zu jeder Betriebsart ein Taktdiagramm sowie den Prozessablauf mit einer Beschreibung der zu setzenden Signale und der Signalzustände.
- Voraussetzung für Taktdiagramme
- Tippen - Positionsgeregelt (100)
- Tippen - Drehzahlgeregelt (101)
- Geschwindigkeit (200)
- Referenzieren - Offset konfiguriert (300)
- Referenzieren - Offset Feldbus (301)
- Positionieren - Absolut (400)
- Positionieren - Relativ (401)
- Positionieren - Modulo positiv (402)
- Positionieren - Modulo negativ (403)
- Positionieren - Modulo kurz (404)
- Positionieren absolut - Touchprobe Restweg in Fahrtrichtung (420)
- Positionieren absolut - Touchprobe Restweg mit Vorzeichen (421)
- Positionieren endlos - Touchprobe Restweg in Fahrtrichtung (422)
- Positionieren endlos - Touchprobe Restweg mit Vorzeichen (423)
- Synchronlauf (1000)
- Synchronlauf - Ausrichten (1001 – 1004)