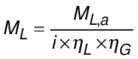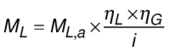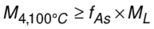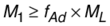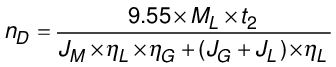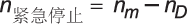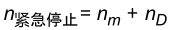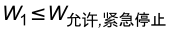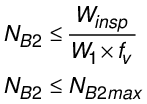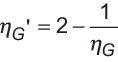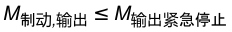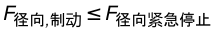制动器BK..、BKB..、BP..、BR..、BY..或BZ..的计算公式
编号. | 水平和垂直向上 | 垂直向下 | ||
|---|---|---|---|---|
电机轴上的静态负载转矩 | 电机轴上的静态负载转矩 | |||
|
|
|
| |
[ML] = Nm | 电机轴上的静态负载转矩;应用和减速机的效率被认为会使“过程复杂化”。 | [ML] = Nm | 电机轴上的静态负载转矩;应用和减速机的效率被认为“对过程有帮助”。 | |
[ML,a] = Nm | 不考虑效率的情况下输出轴上的静态负载力矩值 |
|
| |
[η应用] = 1 | 应用的效率 |
|
| |
[η减速机] = 1 | 减速机的效率 |
|
| |
[i] = 1 | 减速机传动比 |
|
| |
1.1a
| –
| 检查制动力矩(保持功能) | ||
|
| |||
[M4100°C] = Nm | 100 °C时静态制动力矩的特性值 | |||
[f静态工况系数] = 1 | 静态工况系数 | |||
1.1b
| –
| 检查制动力矩(紧急停止功能) | ||
|
| |||
[M1] = Nm | 动态制动力矩的特性值 | |||
[fAd] = 1 | 动态工况系数 | |||
1.2
| 制动应用时的转速差 | |||
|
| |||
[nD] = min-1 | 至制动器闭合时的电机转速变化 | |||
[t2] = s | 制动应用时间,根据制动器的连接方式使用t2,I (AC) 或t2,II (AC/DC和DC) | |||
[JM] = kgm2 | 电机及加装件相对于电机轴的转动惯量 | |||
[JG] = kgm2 | 减速机相对于电机轴的转动惯量 | |||
[JL] = kgm2 | 应用相对于电机轴的转动惯量 | |||
1.3 | 计算紧急停止转速 | 计算紧急停止转速 | ||
|
|
|
| |
[n紧急停止] = min-1 | 实际紧急停止转速 | |||
[n电机] = min-1 | 应用的常规电机转速 | |||
1.4a | 检查最大紧急停止转速 | |||
| ||||
[n最大,1] = min-1 | 允许的最大紧急停止转速,视应用而定 | |||
1.4b
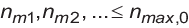
| 检查最大工作转速 | |||
|
| |||
[n最大,0] = min-1 | 制动电机的最大允许工作转速 | |||
1.5 | 检查空载开关频率 | |||
|
| |||
[Z] = h-1 | 所需的周期开关频率 | |||
[ZB0] = h-1 | 允许的制动器最大空载开关频率 | |||
1.6 | 计算所出现的最大制动功 | 计算所出现的最大制动功 | ||
|
| |||
[W1] = J | 紧急停止时出现的最大制动功 | |||
|
|
|
| |
1.7 | 基于允许的最大制动功检查制动功 | |||
|
| |||
W允许,紧急停止 = J | 取决于应用转速的紧急停止最大允许制动功 | |||
1.8 | 使用BZ..制动器时:确定允许的紧急停止开关频率 | |||
| ||||
[ZB1] = h-1 | 允许的紧急制动频率(取决于规定的制动功) | |||
[ZB1max] = h-1 | 所选负载范围内允许的最大紧急制动频率 | |||
[W允许,线圈段] = J×h-1 | 一小时内允许的最大紧急停止制动功 | |||
1.9 | 计算至维护制动器时的允许紧急停止制动次数 | |||
|
| |||
[NB2] = 1 | 在维护制动器之前允许的紧急停止制动次数;遵守项目设计提示 | |||
[N制动器2最大] = 1 | 至使用寿命到期时,允许的最大紧急停止制动次数 | |||
[W检查] = J | 至检查制动器时允许的制动功 | |||
[f磨损] = 1 | 磨损系数,根据所用的制动功负载范围来确定 | |||
1.10 | 计算制动时的有效扭矩(减速机输出侧) | 计算制动时的有效扭矩(减速机输出侧) | ||
|
| |||
[M制动,输出] = Nm | 相对于减速器输出轴,制动力矩产生的减速器负载 |
|
| |
[η减速机] = 1 | 减速机效率;对于效率ηG < 90 %的减速机,应采用反向效率ηG'(参见公式1.11) |
|
| |
[f制动,输出] = 1 | 系数:输出类型 |
|
| |
1.11 | 对于效率ηG < 90 %的减速机,反向效率 | |||
| ||||
[ηG'] = 1 | 减速机效率(反向) | |||
[η减速机] = 1 | 减速机效率 | |||
1.12 | 检查紧急停止负载(扭矩) | |||
| ||||
[M输出紧急停止] = Nm | 允许的最大紧急制动扭矩 | |||
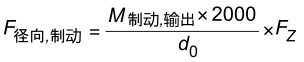
1.13 | 计算制动时的有效减速机横向力 | |||
|
| |||
[F径向,制动] = N | 由于所产生的径向力而产生的减速机负载率 | |||
[d0] = mm | 输出轴上传输元件的直径 | |||
[f附加] = 1 | 径向力的传动装置系数(必要时应考虑因应用而产生的额外径向力) | |||
| ||||
1.14 | 检查紧急停止负载(径向力) | |||
|
| |||
[F径向紧急停止] = N | 输出轴的最大允许紧急停止横向力,适用于轴端或空心轴端面中间的施力点 | |||
1.15 | 计算应用的紧急停止速度 | |||
|
| |||
[v紧急停止] = m × s-1 | 制动应用时的实际速度 | |||
[v负载] = m × s-1 | 请求紧急停止时应用中负载的常规速度 | |||
1.16 | 计算最大典型制动时间 | 计算最大典型制动时间 | ||
| ||||
[tB最大] = s | 最大典型制动时间 | |||
[fM最小] = 1 | 缩减系数:制动力矩 | |||
1.17 | 计算最大典型制动距离 | |||
[s制动最大] = m | 最大典型制动距离 | |||
[tB最大] = s | 最大典型制动时间 | |||
1.18 | 计算最大典型减速距离 | |||
| ||||
[sAmax] = m | 最大典型减速距离 | |||
[t信号] = s | 设备的信号持续时间 | |||
1.19 | 1.19a) 利用ηG ≥ 90 %计算减速机的最小典型制动时间 | |||
| ||||
[tB最小] = s | 最小典型制动时间 | |||
[fMmax] = 1 | 传动装置系数:制动力矩 | |||
1.19b) 利用ηG < 90 %计算减速机的最小典型制动时间 | ||||
| ||||
[tB最小] = s | 最小典型制动时间 | |||
[fMmax] = 1 | 传动装置系数:制动力矩 | |||
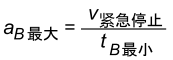
1.20 | 计算制动时的最大典型减速度 | |||
|
|
|
| |
[aB最大] = m × s-2 | 制动时的最大典型减速度 | |||