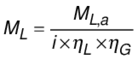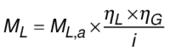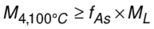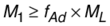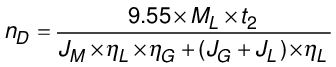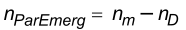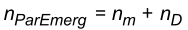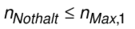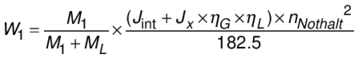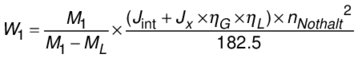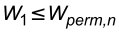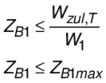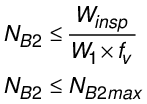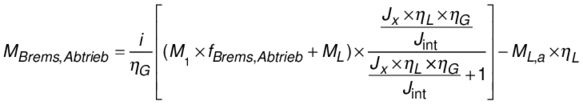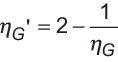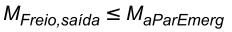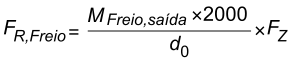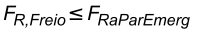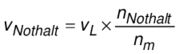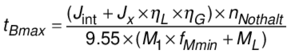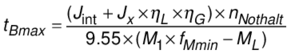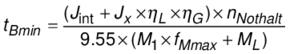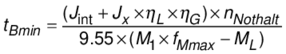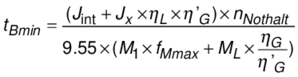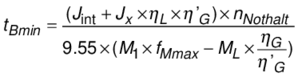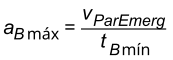Fórmulas de cálculo para freio BK.., BKB.., BP.., BR.., BY.. ou BZ..
N.° | Horizontal e vertical ascendente | Vertical descendente | ||
|---|---|---|---|---|
Torque estático da carga no eixo do motor | Torque estático da carga no eixo do motor | |||
|
|
|
| |
[ML] = Nm | torque estático da carga no eixo do motor; o rendimento da aplicação e do redutor é considerado "agravante". | [ML] = Nm | torque estático da carga no eixo do motor; o rendimento da aplicação e do redutor é considerado "auxiliar". | |
[ML,a] = Nm | Valor do torque da carga estática no eixo de saída sem considerar o rendimento |
|
| |
[ηL] = 1 | Rendimento da aplicação |
|
| |
[ηG] = 1 | Rendimento do redutor |
|
| |
[i] = 1 | Relação do redutor |
|
| |
1.1a
| –
| Verificação do torque de frenagem (função de retenção) | ||
|
| |||
[M4,100°C] = Nm | Valor característico do torque de frenagem estático a 100 °C | |||
[fAs] = 1 | Fator de aplicação estático | |||
1.1b
| –
| Verificação do torque de frenagem (função de parada de emergência) | ||
|
| |||
[M1] = Nm | Valor característico do torque de frenagem dinâmico | |||
[fAd] = 1 | Fator de aplicação dinâmico | |||
1.2
| Diferencial de rotação na atuação do freio | |||
|
| |||
[nD] = min-1 | Alteração da rotação do motor até aplicação do freio | |||
[t2] = s | Deve ser usado o tempo de atuação do freio, dependendo do tipo de conexão do freio t2,I (CA) ou t2,II (CA/CC e CC) | |||
[JM] = kgm2 | Momento de inércia da massa do motor com componentes, em relação ao eixo do motor | |||
[JG] = kgm2 | Momento de inércia da massa do redutor em relação ao eixo do motor | |||
[JL] = kgm2 | Momento de inércia da massa da aplicação relativa ao eixo do motor | |||
1.3 | Cálculo da rotação de parada de emergência | Cálculo da rotação de parada de emergência | ||
|
|
|
| |
[nParEmerg] = min-1 | Rotação real de parada de emergência | |||
[nm] = min-1 | Rotação relevante do motor da aplicação | |||
1.4a | Verificação da rotação máxima de parada de emergência | |||
|
| |||
[nMáx,1] = min-1 | Rotação da parada de emergência máxima permitida dependendo da aplicação | |||
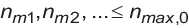
1.4b
| Verificação da velocidade máxima de operação | |||
|
| |||
[nMáx,0] = min-1 | Velocidade máxima permitida de operação do motor com freio | |||
1.5 | Verificação do número de partidas em vazio | |||
|
| |||
[Z] = h-1 | Frequência de partidas de ciclo necessária | |||
[ZB0] = h-1 | Número máximo permitido de partidas em vazio do freio | |||
1.6 | Cálculo do trabalho de frenagem máximo ocorrido | Cálculo do trabalho de frenagem máximo ocorrido | ||
|
| |||
[W1] = J | Trabalho máximo de frenagem que ocorre em caso de parada de emergência | |||
|
|
|
| |
1.7 | Verificação do trabalho de frenagem em relação ao trabalho de frenagem máximo permitido | |||
|
| |||
[Wperm,n] = J | Trabalho de frenagem máximo permitido para parada de emergência, dependendo da rotação de aplicação | |||
1.8 | Em freios BZ..: Determinação da frequência de comutação permitida da parada de emergência | |||
|
| |||
[ZB1] = h-1 | Frequência permitida da parada de emergência (dependendo do trabalho de frenagem específico) | |||
[ZB1max] = h-1 | Frequência máxima permitida da parada de emergência da faixa de carga selecionada | |||
[Wperm,T] = J×h-1 | Trabalho máximo permitido de frenagem de parada de emergência dentro de uma hora | |||
1.9 | Cálculo do número de frenagens de parada de emergência permitidas até a manutenção do freio | |||
|
| |||
[NB2] = 1 | Número de frenagens de parada de emergência permitidas até a manutenção do freio; observar as instruções para o planejamento de projeto | |||
[NB2máx] = 1 | Número máximo permitido de frenagens de parada de emergência até o fim da vida útil | |||
[WInsp] = J | Trabalho de frenagem permitido até a inspeção do freio | |||
[fv] = 1 | Fator de desgaste; determinação de acordo com a faixa de carga utilizada para o trabalho de frenagem | |||
1.10 | Cálculo do torque efetivo durante a frenagem (lado de saída do redutor) | Cálculo do torque efetivo durante a frenagem (lado de saída do redutor) | ||
|
| |||
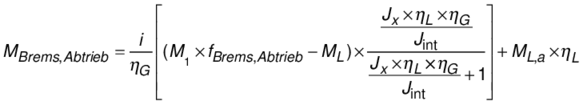
[MFreio,saída] = Nm | Carga resultante do redutor pelo torque de frenagem, relacionada ao eixo de saída do redutor |
|
| |
[ηG] = 1 | Rendimento do redutor; para redutores com rendimento ηG < 90%, deve-se utilizar o rendimento de retroação ηG' (ver fórmula 1.11) |
|
| |
[fFreio,saída] = 1 | Fator da versão de saída |
|
| |
1.11 | Rendimento de retroação para redutores com rendimento ηG < 90% | |||
| ||||
[ηG'] = 1 | Rendimento do redutor (em retroação) | |||
[ηG] = 1 | Rendimento do redutor | |||
1.12 | Verificação da carga de parada de emergência (torque) | |||
| ||||
[MaParEmerg] = Nm | Torque de parada de emergência máximo permitido | |||
1.13 | Cálculo da força radial efetiva do redutor durante a frenagem | |||
|
| |||
[FR, Freio] = N | Carga resultante do redutor devido à força radial gerada | |||
[d0] = mm | Diâmetro do elemento de transmissão no eixo de saída | |||
[fZ] = 1 | Fator adicional para a força radial (se necessário, considerar a força radial adicional causada pela aplicação) | |||
| ||||
1.14 | Verificação da carga de parada de emergência (força radial) | |||
|
| |||
[FRaParEmerg] = N | A força radial máxima admissível de parada de emergência para o eixo de saída; válido para ponto de aplicação da força no centro da ponta de eixo ou na face frontal do eixo oco | |||
1.15 | Cálculo da velocidade de parada de emergência da aplicação | |||
|
| |||
[vParEmerg] = m × s-1 | Velocidade real durante a atuação do freio | |||
[vL] = m × s-1 | Velocidade relevante da carga na aplicação no momento em que a parada de emergência é solicitada | |||
1.16 | Cálculo do tempo típico máximo de frenagem | Cálculo do tempo típico máximo de frenagem | ||
|
| |||
[tBmáx] = s | Tempo de frenagem máximo típico | |||
[fMmín] = 1 | Fator de redução do torque de frenagem | |||
1.17 | Cálculo da distância típica máxima de frenagem | |||
[sBmáx] = m | Distância de frenagem máxima típica | |||
[tBmáx] = s | Tempo de frenagem máximo típico | |||
1.18 | Cálculo da distância típica máxima de desaceleração | |||
| ||||
[sAmáx] = m | Distância de desaceleração máxima típico | |||
[tsinal] = s | Tempo de operação de sinal do sistema | |||
1.19 | 1.19a) Cálculo do tempo mínimo típico de frenagem para redutores com ηG ≥ 90% | |||
|
| |||
[tBmín] = s | Tempo de frenagem mínimo típico | |||
[fMmáx] = 1 | Fator adicional do torque de frenagem | |||
1.19b) Cálculo do tempo mínimo típico de frenagem para redutores com ηG < 90% | ||||
|
| |||
[tBmín] = s | Tempo de frenagem mínimo típico | |||
[fMmáx] = 1 | Fator adicional do torque de frenagem | |||
1.20 | Cálculo da desaceleração máxima típica durante a frenagem | |||
|
|
|
| |
[aBmáx] = m × s-2 | Desaceleração máxima típica durante a frenagem | |||