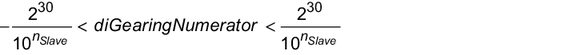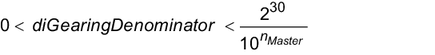Synchronlauf
Parameterbezeichnung | Beschreibung |
|---|---|
Synchronlauf | |
Master-Quelle |
|
Index: 50009.5 | |
IEC-Name: - | |
Name der Master-Achse HINWEIS: Sichtbar bei Master-Quelle "Konfigurierte Achse". | Auswahl der Master-Achse |
Index: 50009.1 | |
IEC-Name: - | |
Name des EncoderInterface HINWEIS: Sichtbar bei Master-Quelle "EncoderInterface". | Auswahl des EncoderInterface |
Index: 50009.11 | |
IEC-Name: - | |
Einstellungen der Master-Quelle HINWEIS: Sichtbar bei Master-Quelle "Anwenderprogramm". | |
Modulo-Minimum | Modulo-Minimum Standardwert: 0 |
Index: 50009.4 | |
IEC-Name: ProfileGeneration.Gearing.Config.lrMasterModuloMin | |
Modulo-Maximum | Modulo-Maximum Standardwert: 0 |
Index: 50009.3 | |
IEC-Name: ProfileGeneration.Gearing.Config.lrMasterModuloMax | |
Anzahl Nachkommastellen | Anzahl Nachkommastellen Standardwert: 4 |
Index: 50009.28 | |
IEC-Name: ProfileGeneration.Gearing.Config.uiMasterResolution | |
Zeitfaktor der Geschwindigkeit | Zeitfaktor der Geschwindigkeit Standardwert: 1/min |
Index: 50009.29 | |
IEC-Name: ProfileGeneration.Gearing.Config.stTimeBaseFactor.eVelocity | |
Zeitfaktor der Beschleunigung | Zeitfaktor der Beschleunigung Standardwert: 1/min^2 |
Index: 50009.30 | |
IEC-Name: ProfileGeneration.Gearing.Config.stTimeBaseFactor.eAcceleration | |
Übersetzungsverhältnis Master/Slave | |
Zähler | Zählerwert (diGearingNumerator) des Übersetzungsverhältnisses zwischen Master und Slave in Anwendereinheiten der Slave-Achse. Es gilt folgende Begrenzung:
Standardwert: 1 |
Index: 50009.6 | |
IEC-Name: ProfileGeneration.Gearing.In.diGearingNumerator | |
Nenner | Nennerwert (diGearingDenominator) des Übersetzungsverhältnisses zwischen Master und Slave in Anwendereinheiten der Master-Achse. Es gilt folgende Begrenzung:
Standardwert: 1 |
Index: 50009.7 | |
IEC-Name: ProfileGeneration.Gearing.In.diGearingDenominator | |
Einkuppeln | |
Einkuppelverhalten |
|
Index: 50009.13 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Start.eStartMode | |
Einkuppeltransition |
|
Index: 50009.22 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Start.eStartTransition | |
Einkuppelweg HINWEIS: Sichtbar bei Einkuppeltransition "Wegbasiert". | Einkuppelweg (Master) Standardwert: 0 |
Index: 50009.8 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Start.lrGearInDistance | |
Einkuppelzeit HINWEIS: Sichtbar bei Einkuppeltransition "Zeitbasiert". | Einkuppelzeit (in s) Standardwert: 0 |
Index: 50009.20 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Start.lrGearInTime | |
Einkuppel-Offset HINWEIS: Sichtbar bei einem Einkuppelverhalten mit Referenzposition und Master. | Offset (Master) Standardwert: 0 |
Index: 50009.9 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Start.lrGearInOffset | |
Referenzposition beim Einkuppeln HINWEIS: Sichtbar bei einem Einkuppelverhalten mit Referenzposition und Master. | Referenzposition beim Einkuppeln Standardwert: 0 |
Index: 50009.10 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Start.lrGearInReferencePosition | |
Auskuppeln | |
Auskuppelverhalten |
|
Index: 50009.14 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Stop.eStopMode | |
Auskuppeltransition |
|
Index: 50009.23 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Stop.eStopTransition | |
Auskuppelweg HINWEIS: Sichtbar bei Auskuppeltransition "Wegbasiert". | Auskuppelweg (Master) Standardwert: 0 |
Index: 50009.11 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Stop.lrGearOutDistance | |
Auskuppelzeit HINWEIS: Sichtbar bei Auskuppeltransition "Zeitbasiert". | Auskuppelzeit (in s) Standardwert: 0 |
Index: 50009.21 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Stop.lrGearOutTime | |
Stopp-Position nach Auskuppeln HINWEIS: Sichtbar bei einem Auskuppelverhalten mit Stopp-Position des externen Masters. | Stopp-Position nach Auskuppeln Standardwert: 0 |
Index: 50009.12 | |
IEC-Name: ProfileGeneration.Gearing.CONFIG.Stop.lrGearOutStopPosition | |
Y-Offsetkorrektur | |
Mode |
|
Index: 50009.34 | |
IEC-Name: ProfileGeneration.Gearing.YOffsetCorrection.eOffsetCorrectionMode | |
Transition | Art des Verfahrprofils:
|
Index: 50009.35 | |
IEC-Name: ProfileGeneration.Gearing.YOffsetCorrection.eTransitionType | |
Master-Weg HINWEIS: Sichtbar bei Transition "Wegbasiert". | Weg der Master-Achse, innerhalb dessen eine wegbasierte Offset-Korrektur durchgeführt wird. Standardwert: 0 |
Index: 50009.36 | |
IEC-Name: ProfileGeneration.Gearing.YOffsetCorrection.lrMasterDistance | |